MGDSS:慣性式モーションキャプチャを用いたジェスチャによるドローンの操作
Abstract概要
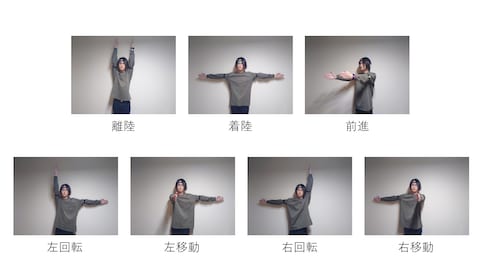
ドローンは,農薬の散布や災害救助,ライトアップショーなどで利用されている.操作にはコントローラを用いるのが一般的であるが,その際には操縦者の手が塞がる.両手を塞がずにドローンを使用することができれば,ドローンの活用の可能性は広がる.ジェスチャによる操作システムにはいくつかの事例があるが,カメラやセンサを用いる場合には操縦者の位置が制限され,専用の装着式センサを用いる場合には故障時の保守性が低い.そこで本論文では,汎用的な慣性式モーションキャプチャを用いてドローンをジェスチャで操作するシステム,MGDSSを提案する.本論文では,MGDSSのシステム設計と実装を行い,評価実験を実施した.ジェスチャでの操作性に対する評価の結果,ジェスチャでのドローン操作は行いやすいという結果を得た.また,慣性式モーションキャプチャ機器の精度によって,ジェスチャの判定とのずれが生じ,操作が行えないという課題も明らかとなった.
Artifacts関連資料
Information書誌情報
- 掲載誌・会議名
- 研究報告エンタテインメントコンピューティング(EC)
- 巻
- 2025-EC-75
- 号
- 19
- ページ
- 1-4
- 出版日
- 2025/03/10
- 発表日
- 2025/03/18
- 発表場所
- 京都大学(京都府京都市)
- ISSN
- 2188-8914
Keywordsキーワード
Citation引用
山内 瀬智, 湯村 翼. MGDSS:慣性式モーションキャプチャを用いたジェスチャによるドローンの操作, 研究報告エンタテインメントコンピューティング(EC), Vol.2025-EC-75, Issue.19, pp.1-4, 2025