チャッドローン:LLMによる画像認識を用いた自律飛行ドローンシステムの開発と実験
Abstract概要
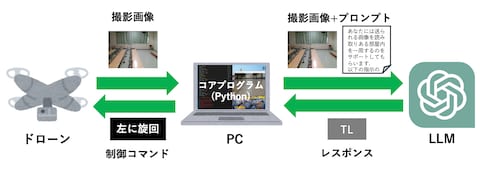
ドローンはさまざまな分野で活用され,操作が不要な自律飛行技術の開発も進む.GNSSが利用できない屋内環境で自律飛行を実現するためにドローン撮影画像の分析が用いられるが,モデルの適用には限界があり、状況に応じた適切な制御にはプログラムやモデルの開発にコストがかかる.そこで本研究では,大規模言語モデル(Large Language Model:LLM)の画像認識技術を用いてドローンが自律飛行を行うチャッドローンを提案する.チャッドローンでは,画像処理のためのモデルやプログラムを用意するのではなく,LLMに送るプロンプトを用意する.ドローンが撮影した画像とプロンプトをLLMに送り,LLMの応答をもとにして状況に合わせた飛行を行う.小型ドローンTelloとChatGPTを用いて,チャッドローンのプロトタイプ開発を行った.チャッドローンの有効性を確認するために,予備実験と本実験を行った.プロンプトの記述を詳細にすることでより意図通りの自律飛行を実施させることができるが,プロンプトが長くなるため応答時間も長くなるという相反関係があることが明らかとなった.
Artifacts関連資料
Information書誌情報
- 掲載誌・会議名
- 研究報告エンタテインメントコンピューティング(EC)
- 巻
- 2025-EC-75
- 号
- 19
- ページ
- 1-4
- 出版日
- 2025/03/10
- 発表日
- 2025/03/18
- 発表場所
- 京都大学(京都府京都市)
- ISSN
- 2188-8914
Keywordsキーワード
Citation引用
森崎 一歩, 湯村 翼. チャッドローン:LLMによる画像認識を用いた自律飛行ドローンシステムの開発と実験, 研究報告エンタテインメントコンピューティング(EC), Vol.2025-EC-75, Issue.19, pp.1-4, 2025